UAV ‘giám sát tiến độ’ công trường: khi đám mây điểm gặp mô hình BIM
Giám sát tiến độ thi công theo cách truyền thống — kỹ sư đi thực địa, ghi chép, ước lượng phần trăm hoàn thành bằng mắt — vừa chậm vừa phụ thuộc nhiều vào đánh giá chủ quan. Một nghiên cứu vừa công bố trên tạp chí Civil Engineering Sciences (do Hiệp hội Vì sự Tiến bộ Khoa học Hoa Kỳ – AAAS xuất bản) của nhóm tác giả tại Đại học Bang Washington (Mỹ) đề xuất một quy trình bán tự động, ghép UAV, đo ảnh (photogrammetry) và mô hình thông tin công trình (BIM) lại với nhau, để biến việc so sánh “kế hoạch” với “thực tế thi công” thành một thao tác có thể lặp lại định kỳ, bớt phụ thuộc vào cảm tính.
Vấn đề không mới, nhưng vẫn chưa ai giải trọn vẹn
Nhóm tác giả chỉ ra rằng các nghiên cứu trước đây về UAV, đo ảnh và BIM trong giám sát công trường thường vướng vào một trong hai kiểu hạn chế: hoặc dùng phần mềm rời rạc, phải chuyển dữ liệu qua lại thủ công giữa các công cụ khác nhau; hoặc dựa vào cảm biến chuyên dụng đắt tiền, khó áp dụng cho các dự án quy mô vừa và nhỏ — vốn là kiểu dự án phổ biến ở các nước đang phát triển. Đóng góp chính của nghiên cứu này là một thuật toán viết bằng C#, chạy trực tiếp bên trong phần mềm điều phối Autodesk Navisworks, giúp loại bỏ hầu hết các bước chuyển đổi dữ liệu trung gian — qua đó giảm sai số và rút ngắn thời gian xử lý, trong khi vẫn chỉ cần thiết bị UAV giá rẻ.
Bốn bước: bay, chụp, dựng mô hình, rồi so sánh màu
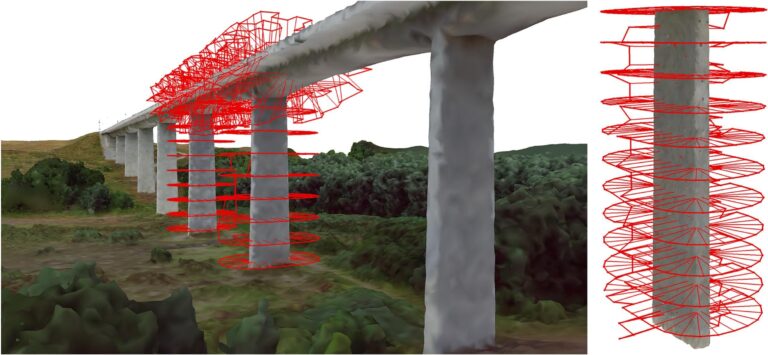
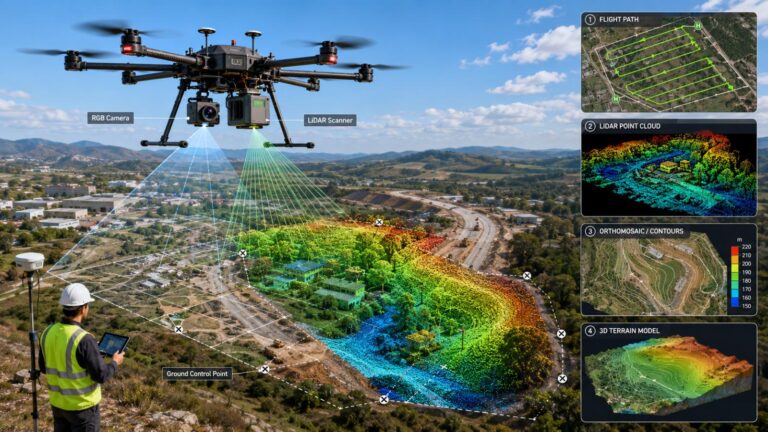
Quy trình được nhóm tác giả chia thành bốn giai đoạn nối tiếp. Đầu tiên là lập kế hoạch bay: xác định khu vực cần khảo sát (tránh các khu vực đang có hoạt động nhạy cảm như đổ bê tông để không cản trở thi công), rồi thiết lập tuyến bay hình chữ nhật theo hai góc quét — 0 độ (tiến, lùi) và 90 độ (trái, phải) — để đảm bảo độ chồng lấn ảnh đạt 70-80% theo chiều trước và 50-60% theo chiều bên, ở độ cao bay 10-15 m. Thứ hai là thu thập ảnh theo các thông số hướng dẫn đã định sẵn. Thứ ba, ảnh được xử lý bằng phương pháp đo ảnh cấu trúc chuyển động (structure-from-motion) thành đám mây điểm (point cloud) và mô hình lưới 3D, sau đó hiệu chỉnh theo các điểm khống chế mặt đất đã đo đạc trước. Cuối cùng, đám mây điểm này được nạp vào Navisworks để so sánh trực tiếp với mô hình BIM 4D (mô hình BIM có gắn thêm chiều thời gian theo tiến độ kế hoạch).
Phần lõi kỹ thuật nằm ở bước so sánh: thuật toán C# quét toàn bộ các cấu kiện trong mô hình BIM, kiểm tra xem hộp bao (bounding box) của từng cấu kiện có giao cắt với đám mây điểm hay không. Nếu có giao cắt — nghĩa là cấu kiện đó đã thực sự xuất hiện trên công trường — màu của nó được giữ nguyên. Nếu không giao cắt, cấu kiện tự động chuyển sang màu đỏ, đánh dấu trực quan phần việc chưa hoàn thành. Cách làm này biến một bảng excel tiến độ khô khan thành một mô hình 3D “biết tự tô màu” theo tình trạng thực tế — dễ đọc hơn nhiều cho các bên liên quan không chuyên về kỹ thuật.
Kiểm chứng tại một công trình ký túc xá 5 tầng
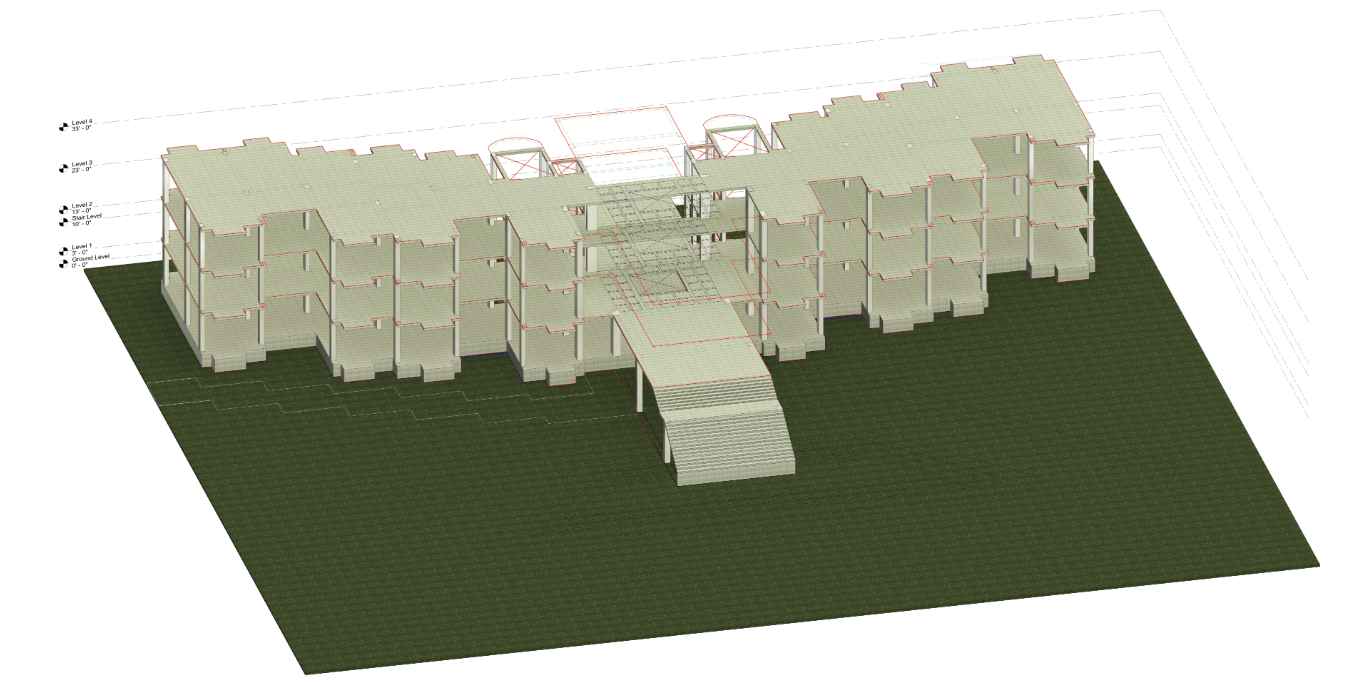
Nhóm tác giả áp dụng quy trình này trong 5 tháng (từ tháng 9/2023 đến tháng 2/2024) tại công trình ký túc xá dành cho sinh viên và giảng viên nước ngoài trong khuôn viên Đại học Kỹ thuật và Công nghệ Khulna (Bangladesh). Không có mô hình BIM hay tiến độ chuẩn nào tồn tại từ trước cho công trình này — nhóm nghiên cứu phải tự dựng mô hình BIM bằng Revit từ bản vẽ 2D và tự xây dựng tiến độ nền (baseline) phối hợp với đội ngũ dự án, rồi mới tiến hành giám sát định kỳ.
Trong quá trình thu thập dữ liệu, một số chuyến bay đã phải hủy vì thời tiết (cảnh báo bão, gió mạnh, sương mù) hoặc vướng vật cản tại công trường — một chi tiết thực tế mà nhiều nghiên cứu khác thường bỏ qua. Nhóm tác giả xử lý các khoảng trống dữ liệu này bằng cách tăng số chuyến bay bù và tăng độ chồng lấn ảnh ở các đợt sau, kết hợp kỹ thuật làm mịn bề mặt khi không thể bay lại — sai số vị trí RMSE vẫn được giữ dưới 0,04 m dù có gián đoạn.
Về độ chính xác định vị, đám mây điểm từ UAV lệch trung bình khoảng 2,8-4,5 cm theo ba trục X, Y, Z so với điểm khống chế mặt đất — mức sai số phù hợp để so sánh ở cấp độ từng cấu kiện xây dựng. Thuật toán phát hiện giao cắt đạt độ chính xác 88,2%, độ chuẩn xác (precision) 89,4%, độ hồi tưởng (recall) 85,7% và F1-score 87,5% khi đối chiếu với 100 cấu kiện (cột, dầm, sàn) được kiểm tra thủ công tại hiện trường — một kết quả tương đương hoặc nhỉnh hơn một chút so với các nghiên cứu UAV-BIM trước đây, dù quy trình đơn giản và rẻ hơn đáng kể. Về mặt thời gian, quy trình bán tự động này chỉ mất khoảng 4,2 giờ cho một chu kỳ xử lý dữ liệu, so với 6,5 giờ nếu làm thủ công — tương đương tiết kiệm khoảng 35% thời gian.
Con số biết nói: ba lần trễ tiến độ, mỗi lần một khác
Kết quả giám sát cho thấy một bức tranh trễ tiến độ ngày càng rộng ra theo thời gian: sàn tầng trệt trễ 33 ngày, sàn tầng một trễ 45 ngày, sàn tầng hai trễ tới 63 ngày. Đến thời điểm kiểm tra ngày 1/2/2024, tiến độ thực tế mới đạt khoảng 60% trong khi kế hoạch ban đầu đặt mục tiêu hoàn thành 100%. Nhóm tác giả đối chiếu với nhật ký công trường và phát hiện nguyên nhân chủ yếu đến từ chậm cung ứng vật liệu, thiếu nhân công, thời gian bảo dưỡng bê tông kéo dài do thời tiết bất lợi, và một số phần việc phải làm lại vì lỗi chất lượng. Điều đáng chú ý là bản thân khung phân tích không chỉ dừng ở việc định lượng độ trễ, mà còn giúp truy vết nguyên nhân khi đối chiếu dữ liệu hình ảnh với hồ sơ quản lý công trường — biến công cụ giám sát thành công cụ chẩn đoán.
Giới hạn được nêu rõ
Nhóm tác giả không giấu giếm rằng đây vẫn là quy trình bán tự động: việc đối chiếu hình ảnh vẫn cần con người can thiệp ở một số bước, quy trình vận hành theo kiểu xử lý sau khi bay (post-processing) chứ chưa phải giám sát thời gian thực, và độ chính xác bị ảnh hưởng bởi điều kiện ánh sáng, vật cản che khuất và độ cao bay. Hướng phát triển tiếp theo được đề xuất là tích hợp thị giác máy tính và học máy để tự động nhận diện vật liệu xây dựng (bê tông, thép, gỗ, vật liệu cách nhiệt), cũng như xử lý dữ liệu trên nền tảng đám mây để tiến gần hơn tới giám sát gần thời gian thực.
Vì sao đáng chú ý với người làm UAV tại Việt Nam
Với người quan tâm đến ứng dụng UAV trong xây dựng và hạ tầng ở Việt Nam, giá trị của nghiên cứu này nằm ở chữ “rẻ và khả thi” nhiều hơn là ở độ chính xác tuyệt đối. Việc nhóm tác giả cố tình chọn thiết bị UAV giá rẻ, phần mềm phổ biến (DroneDeploy, Revit, Navisworks) và một công trình dân dụng quy mô vừa tại một nước đang phát triển — thay vì phòng thí nghiệm với cảm biến LiDAR đắt tiền — khiến mô hình này gần với thực tế của phần lớn nhà thầu xây dựng vừa và nhỏ ở Việt Nam hơn nhiều nghiên cứu học thuật khác. Trong bối cảnh ngành xây dựng Việt Nam vẫn chủ yếu dựa vào báo cáo tiến độ thủ công và các cuộc họp giao ban trực quan, một quy trình giám sát bằng UAV có thể triển khai với chi phí thấp, cho ra kết quả trực quan bằng màu sắc ngay trên mô hình 3D, là hướng đáng thử nghiệm cho các đơn vị tư vấn giám sát hoặc chủ đầu tư muốn giảm phụ thuộc vào báo cáo cảm tính — đặc biệt với các dự án hạ tầng và nhà ở có tiến độ phức tạp, nhiều bên liên quan cần cùng nhìn vào một bức tranh chung.
Nguồn: Bhattacharjee, A.; Rana, M.J.; Zaman, A.A.U.; Dang, H. “Integrated Information System for Periodic Construction Progress Monitoring: Utilizing UAV, Photogrammetry, and BIM for Enhanced Decision-Making and Optimization.” Civil Engineering Sciences, Vol. 2, 2026. DOI: 10.34133/cesci.0022.