UAV ‘nhìn xuyên khói’: nền tảng đa cảm biến cho ứng phó cháy trong nhà theo thời gian thực
Nếu cháy nhà cao tầng là bài toán về không gian và điều phối đội hình, thì cháy trong nhà — hầm, đường hầm, tòa nhà kín — lại là bài toán về một thứ còn cơ bản hơn: nhìn thấy gì trong môi trường không GPS, đầy khói và mất tầm nhìn. Một nghiên cứu vừa công bố trên tạp chí Array (Elsevier) của nhóm tác giả tại Đại học Rey Juan Carlos và Đại học Tự trị Madrid (Tây Ban Nha) trình bày và kiểm chứng thực nghiệm một nền tảng UAV tích hợp đa cảm biến cho ứng phó khẩn cấp cháy trong nhà, được phát triển với sự tham gia trực tiếp của lính cứu hỏa chuyên nghiệp.
Vấn đề: mất tầm nhìn, mất định vị, mất thời gian
Theo dữ liệu mà nhóm tác giả trích dẫn từ một khảo sát của Quỹ Mapfre và Hiệp hội Kỹ thuật viên Cứu hỏa Tây Ban Nha, riêng năm 2019 Tây Ban Nha ghi nhận 165 ca tử vong liên quan đến cháy, trong đó phần lớn nạn nhân tử vong do hít phải khí độc chứ không phải do bỏng trực tiếp. Điều này cho thấy tốc độ đánh giá hiện trường và định vị nạn nhân quan trọng không kém tốc độ dập lửa. Nhưng chính không gian trong nhà lại là nơi các công nghệ giám sát quen thuộc — kể cả UAV — gặp khó nhất: không có tín hiệu GNSS để định vị, khói làm mù camera thường, và cấu trúc kín khiến sóng liên lạc suy hao nhanh.
Nhóm tác giả chỉ ra rằng phần lớn nghiên cứu UAV trong nhà từ trước đến nay tập trung vào bài toán điều hướng tự động hoặc lập bản đồ, trong khi phần hạ tầng truyền thông và quản lý dữ liệu thời gian thực — thứ quyết định thông tin có kịp đến tay chỉ huy hiện trường hay không — lại ít được chú trọng. Đây chính là khoảng trống mà nghiên cứu này nhắm vào: không theo đuổi UAV tự hành hoàn toàn, mà ưu tiên triển khai nhanh và truyền tải thông tin đáng tin cậy.
Kiến trúc hệ thống: trên không nhẹ, dưới đất mạnh
Hệ thống được chia thành hai phân hệ. Phân hệ trên không là một UAV bốn cánh quạt cỡ nhỏ (trọng lượng cất cánh tối đa 1.860 g, tải trọng tối đa 250 g), khung gia cường có bảo vệ cánh quạt để giảm rủi ro va chạm trong không gian kín. UAV mang theo camera ánh sáng thường và camera nhiệt, cùng các bộ xử lý nhúng được phân công theo yêu cầu tính toán: Raspberry Pi 5 (kết hợp gia tốc phần cứng Google Coral TPU) xử lý các tác vụ nặng như suy luận AI thời gian thực, trong khi Raspberry Pi Zero 2W đảm nhận các tác vụ nhẹ hơn như thu ảnh phụ, nhằm giảm tải trọng mang theo. Dữ liệu hình ảnh được mã hóa theo chuẩn MJPEG, độ phân giải 1280×720 ở 30 khung hình/giây, truyền qua Wi-Fi tốc độ thấp độ trễ.
Phân hệ mặt đất là một trạm điều khiển đa tiến trình: mỗi UAV kết nối được gán một tiến trình riêng, xử lý độc lập luồng dữ liệu tiếp nhận, xử lý, hiển thị và lưu trữ — giúp lỗi ở một kết nối không ảnh hưởng đến toàn hệ thống, đồng thời cho phép mở rộng sang vận hành nhiều UAV cùng lúc (dù thực nghiệm trong bài chỉ dùng một UAV). Giao thức kết nối cố tình bỏ qua các cơ chế bắt tay và xác nhận gói tin phức tạp để ưu tiên độ trễ thấp — một lựa chọn thiết kế phù hợp với tình huống khẩn cấp, nơi dữ liệu mới liên tục thay thế dữ liệu cũ quan trọng hơn là đảm bảo mọi gói tin đều đến nơi.
Về định vị, do không có GNSS trong nhà, UAV dùng cảm biến quang lưu (optical flow) hướng xuống kết hợp đơn vị đo quán tính (IMU) để ước lượng chuyển động tương đối, cùng đo cao bằng khí áp và cảm biến khoảng cách. Cách tiếp cận này cho phép bay theo hai bước: phi công điều khiển thủ công để ghi lại một hành trình, sau đó UAV có thể tự động lặp lại chính hành trình đó dựa trên các bước dịch chuyển tương đối đã lưu. Đây là giải pháp thực dụng nhưng có giới hạn rõ: hệ thống hiện chưa tích hợp phát hiện và né vật cản hay lập lại đường bay động, nên phù hợp với môi trường đã được khảo sát trước hoặc bán cấu trúc hơn là không gian hoàn toàn xa lạ.
Nhìn bằng cả mắt thường lẫn mắt nhiệt
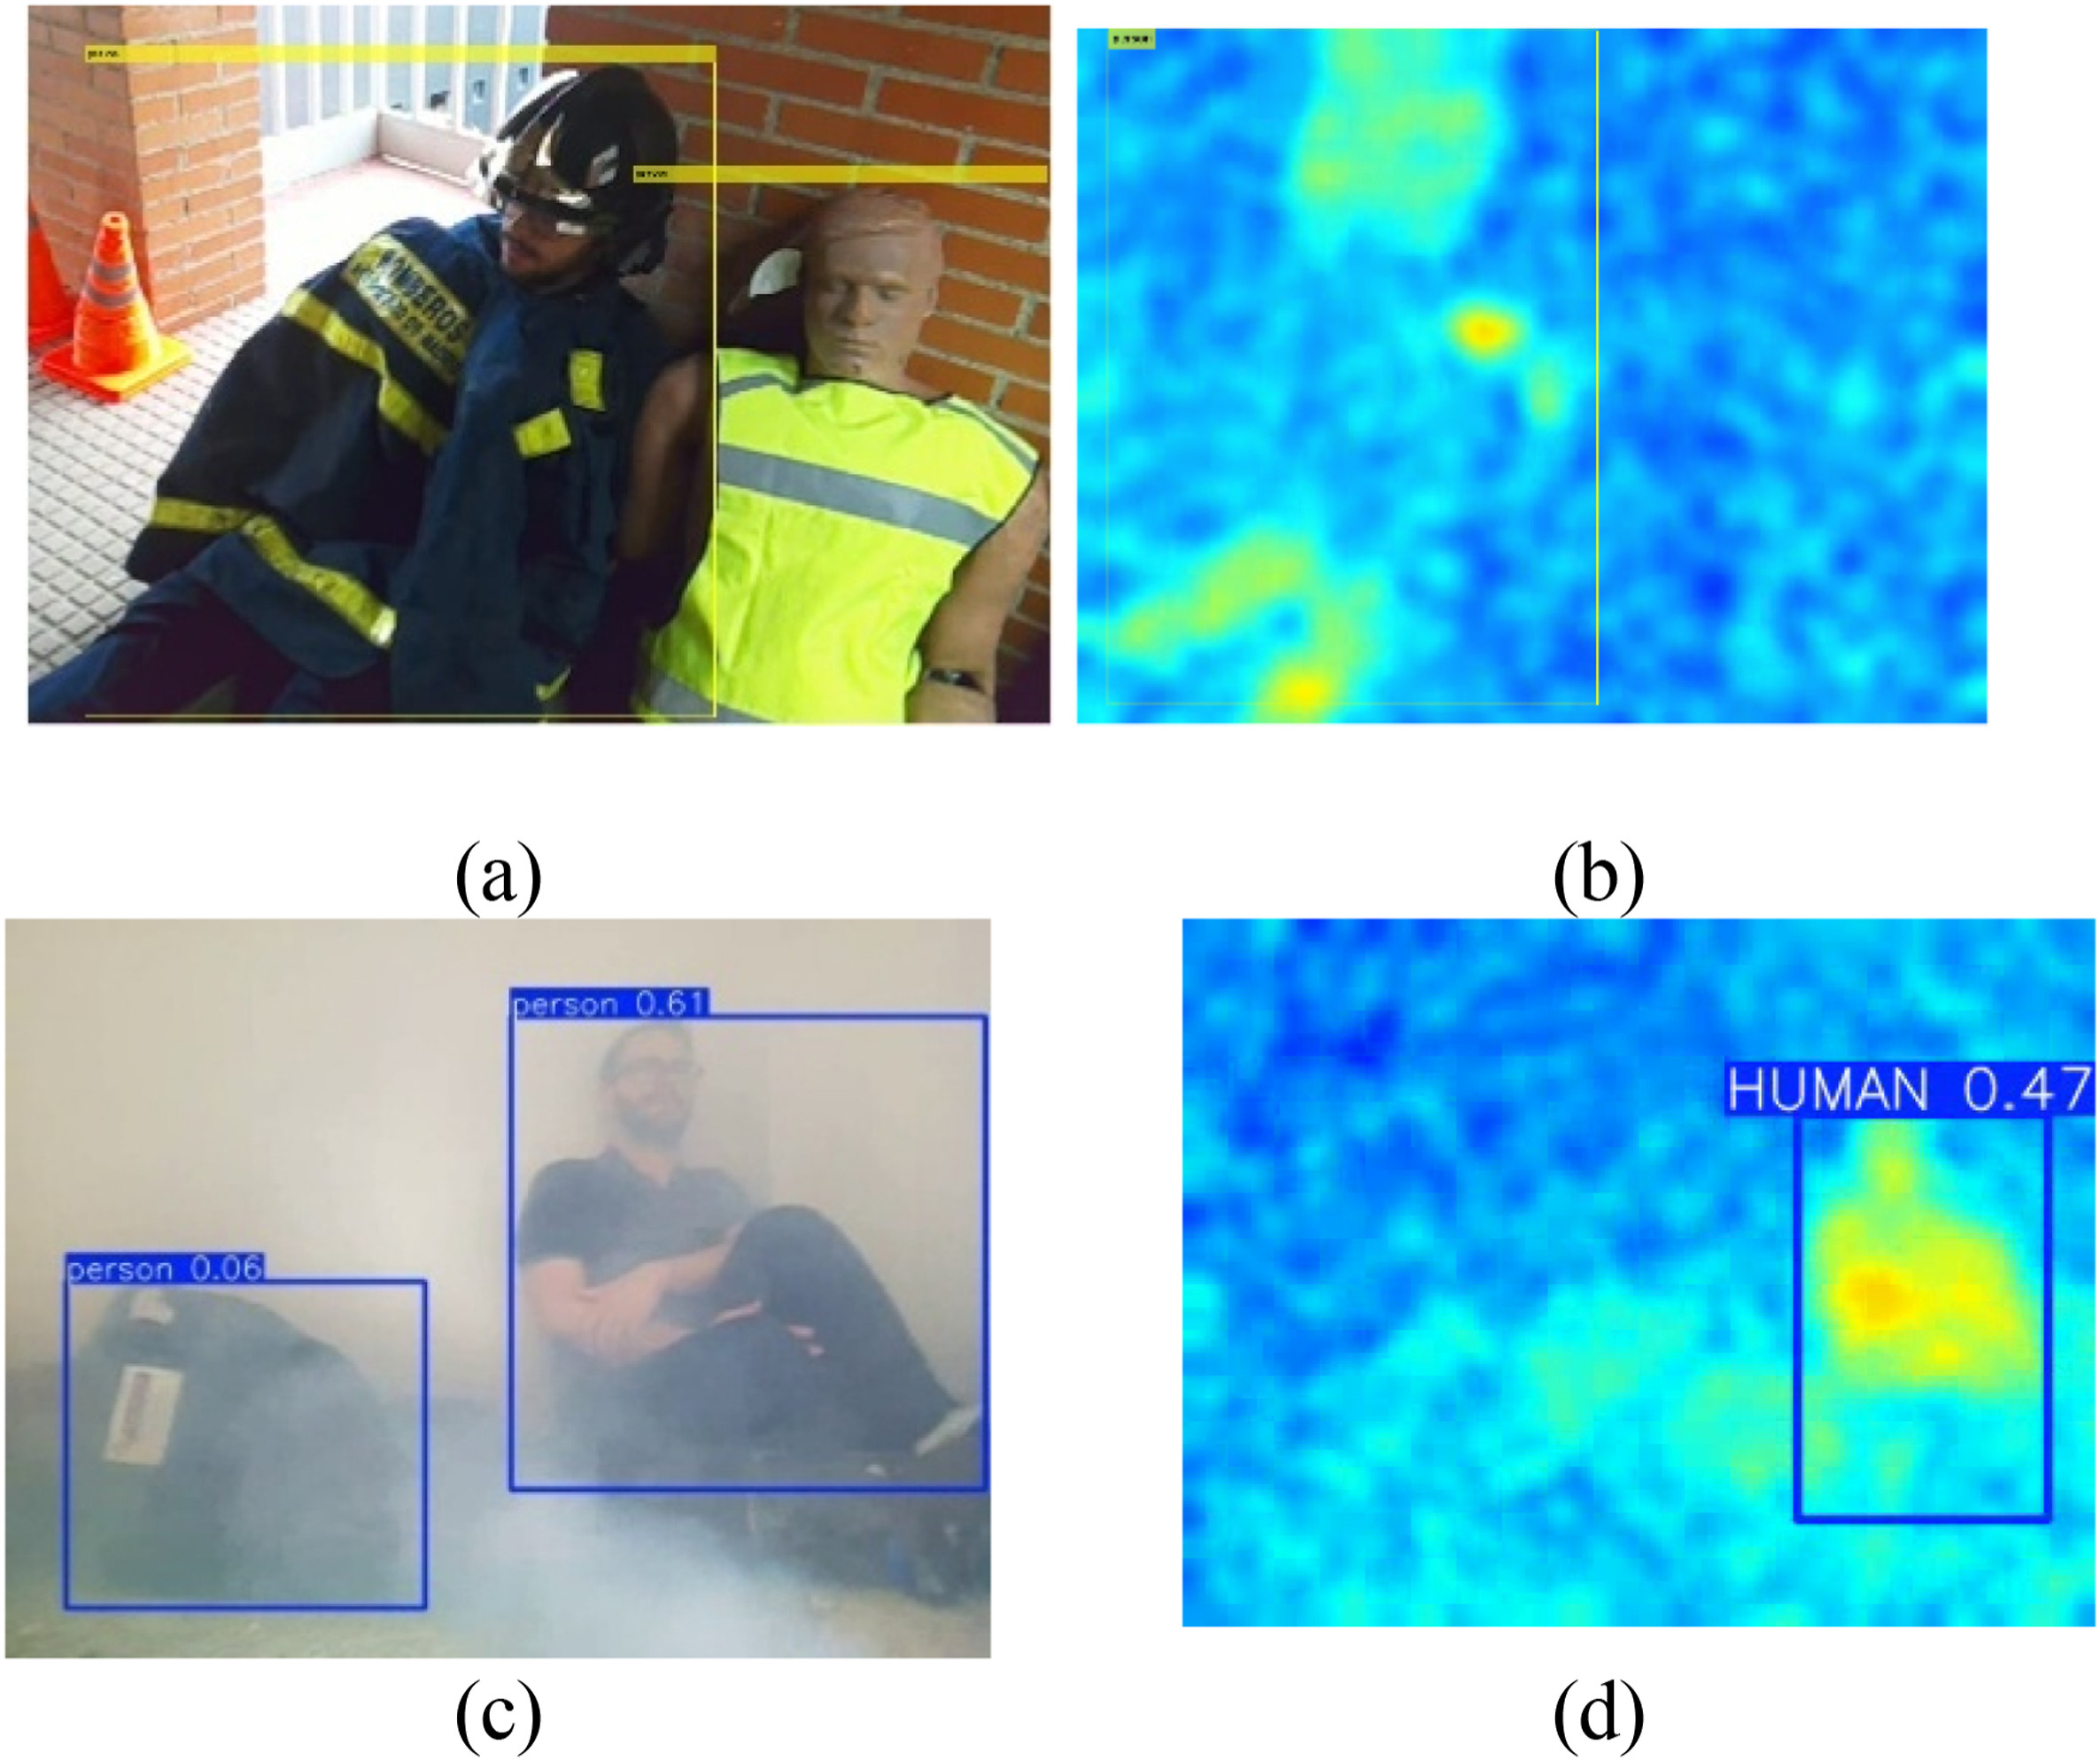
Phần thú vị nhất của nghiên cứu nằm ở khâu phát hiện nạn nhân. Nhóm tác giả so sánh hai phương pháp: bộ phát hiện cổ điển HOG kết hợp SVM, và mô hình học sâu YOLOv8n. Kết quả cho thấy khoảng cách hiệu năng rất lớn: HOG-SVM đạt tốc độ xử lý cao hơn (khoảng 12,9 khung hình/giây) nhưng tỷ lệ phát hiện chỉ đạt 62%, bỏ sót người trong hơn 30% số khung hình. Ngược lại, YOLOv8n vận hành chậm hơn nhưng đạt tỷ lệ phát hiện 97,65%, độ hồi tưởng (recall) 0,98 và tỷ lệ bỏ sót chỉ 2,35% — đủ ổn định để làm nền tảng cho ứng dụng cứu hộ.
Thí nghiệm cắt lát cảm biến (ablation study) sau đó làm rõ vai trò của từng loại cảm biến trong điều kiện khói: độ hồi tưởng của cảm biến ánh sáng thường giảm mạnh từ 0,98 (trời quang) xuống còn 0,58 khi có khói, trong khi cảm biến nhiệt chỉ giảm nhẹ từ 0,93 xuống 0,88. Khi kết hợp cả hai luồng dữ liệu, hệ thống giảm sai số đếm tổng số người trong điều kiện khói từ 0,35 xuống 0,23 so với chỉ dùng ảnh thường — tương đương cải thiện 34,3%. Cách phối hợp này cũng cho phép phân loại người “phát nhiệt” (còn sống, còn thân nhiệt) và người “không phát nhiệt” — một thông tin có giá trị thực tiễn cao cho đội cứu hộ khi phải ưu tiên mục tiêu tiếp cận.
Những giới hạn được nêu thẳng thắn
Điểm đáng ghi nhận của bài báo là phần thảo luận không né tránh giới hạn kỹ thuật. Thời lượng bay giảm khoảng 18% khi mang đầy tải (từ khoảng 29,6 phút xuống 24,3 phút), phù hợp cho nhiệm vụ trinh sát ngắn hơn là bay dài. Băng thông Wi-Fi 2,4 GHz của Raspberry Pi Zero từng là điểm nghẽn, buộc nhóm phải chuyển các tác vụ truyền video sang Raspberry Pi 5 hỗ trợ băng tần kép. Tỷ lệ mất gói tin có thể lên tới 25–45% khi tín hiệu bị vật cản dày đặc, dù thiết kế truyền lặp và lưu tạm cục bộ giúp hạn chế mất dữ liệu vĩnh viễn. Thử nghiệm phối hợp nhiều UAV, tránh va chạm giữa các UAV, hay lập kế hoạch nhiệm vụ hợp tác — tất cả đều chưa được kiểm chứng thực nghiệm trong nghiên cứu này, dù kiến trúc phần mềm đã tính đến khả năng đó.
Vì sao đáng chú ý
Với người theo dõi lĩnh vực UAV, giá trị của nghiên cứu này không nằm ở một thuật toán đột phá, mà ở cách tiếp cận hệ thống: coi hạ tầng truyền thông, quản lý dữ liệu đa luồng và phối hợp cảm biến ngang hàng về tầm quan trọng với thuật toán nhận diện. Việc thiết kế và thử nghiệm có sự tham gia trực tiếp của lính cứu hỏa chuyên nghiệp — thay vì chỉ dừng ở phòng thí nghiệm robot học — cũng là một điểm cộng hiếm gặp, giúp bài toán kỹ thuật bám sát nhu cầu vận hành thực tế: đúng như khảo sát mà nhóm tác giả trích dẫn, lính cứu hỏa Tây Ban Nha xem việc thiếu thông tin thời gian thực về diễn biến đám cháy là thách thức lớn hơn cả vấn đề nhân lực hay thiết bị.
Với các đô thị đang tính đến UAV như một công cụ hỗ trợ cứu hỏa — bao gồm cả bối cảnh nhà ống, khu tập thể cũ hay công trình ngầm tại Việt Nam — hướng nghiên cứu này gợi ý một thứ tự ưu tiên đáng cân nhắc: trước khi đầu tư vào UAV tự hành hoàn toàn, một nền tảng cảm biến kép (nhiệt và ánh sáng thường) cùng hạ tầng truyền dữ liệu đáng tin cậy có thể đã mang lại giá trị vận hành tức thời, với chi phí và độ phức tạp thấp hơn đáng kể.
Nguồn: Gómez Muñoz, C.Q.; Segovia Ramirez, I.; González de Rivera Peces, G.; Fernandez Barbosa, P.R.; Rodriguez-Sanchez, M.C. “Real-time emergency response for indoor fires with integrated UAV and multi-sensor platform.” Array, Vol. 31, 2026, Article 101123. DOI: 10.1016/j.array.2026.101123.