Kiểm tra cầu bằng UAV: từ ảnh chụp vết nứt đến UAV làm gia tốc kế di động
Cầu là loại hạ tầng mà con người vẫn quen kiểm tra theo cách rất cũ: kỹ sư đeo dây an toàn, bò dưới gầm cầu, ghi chép vết nứt bằng mắt và thước dây. Một bài tổng quan vừa công bố trên tạp chí Automation in Construction (Elsevier) của nhóm tác giả tại Đại học Trento và Politecnico di Milano (Ý) hệ thống hóa toàn bộ hướng nghiên cứu đang biến UAV thành công cụ kiểm tra cầu chính thống, dựa trên rà soát 736 công trình khoa học và chọn lọc 131 bài có liên quan trực tiếp.
Vì sao kiểm tra cầu bằng người đang tới giới hạn
Nhóm tác giả nhấn mạnh bốn giới hạn cố hữu của kiểm tra cầu truyền thống: nhiều vị trí (gầm cầu, trụ cầu, mặt trong dầm hộp) khó hoặc không thể tiếp cận an toàn; kết quả phụ thuộc nhiều vào kinh nghiệm chủ quan của từng kỹ sư; tần suất kiểm tra cố định theo chu kỳ nên có thể bỏ lỡ thời điểm hư hỏng mới phát sinh; và chi phí kiểm tra chi tiết, thường xuyên cho các cây cầu trong tình trạng xấu là rất tốn kém. Các hệ thống giám sát sức khỏe kết cấu (SHM) gắn cảm biến cố định từng được kỳ vọng giải quyết vấn đề này, nhưng chi phí lắp đặt cao khiến chúng chỉ khả thi cho một số ít công trình trọng yếu, và cảm biến gắn cố định không tái sử dụng được cho cầu khác.
UAV bước vào khoảng trống đó với một lợi thế rõ ràng: một thiết bị bay có thể luân chuyển kiểm tra hàng loạt cây cầu trong một mạng lưới, tiếp cận được cả những vị trí nguy hiểm nhất mà không đặt người vào rủi ro, và ít bị ảnh hưởng bởi mất điện hay phá hoại như hệ thống cảm biến cố định.
Hai hướng chính: nhìn bề mặt và đo dao động
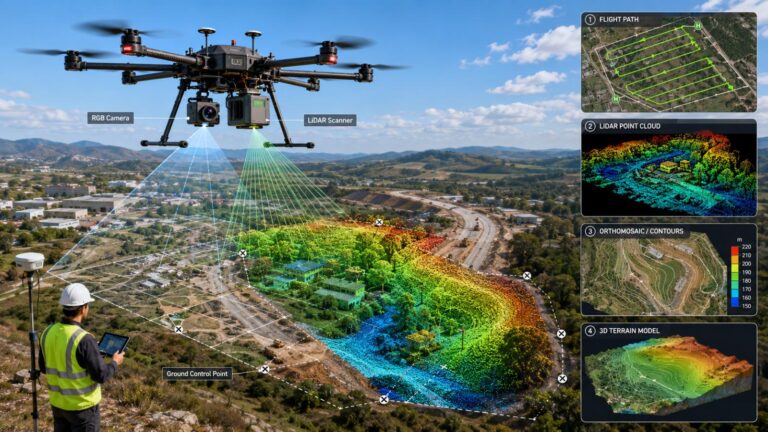
Bài tổng quan chia ứng dụng UAV cho kiểm tra cầu thành hai nhánh công nghệ song song. Nhánh thứ nhất là phát hiện hư hỏng bề mặt bằng thị giác máy tính — dùng camera (RGB, hồng ngoại, hoặc LiDAR) chụp ảnh, rồi dùng thuật toán học máy để tìm vết nứt, bong tróc bê tông, cốt thép lộ ra hay hiện tượng thấm nước. Nhánh thứ hai, ít phổ biến hơn nhưng đầy tiềm năng, là phân tích dao động vận hành (Operational Modal Analysis – OMA) — dùng UAV để đo tần số dao động tự nhiên và hình dạng mode của cầu, những chỉ số phản ánh trực tiếp “sức khỏe” kết cấu bên trong mà mắt thường không thấy được.
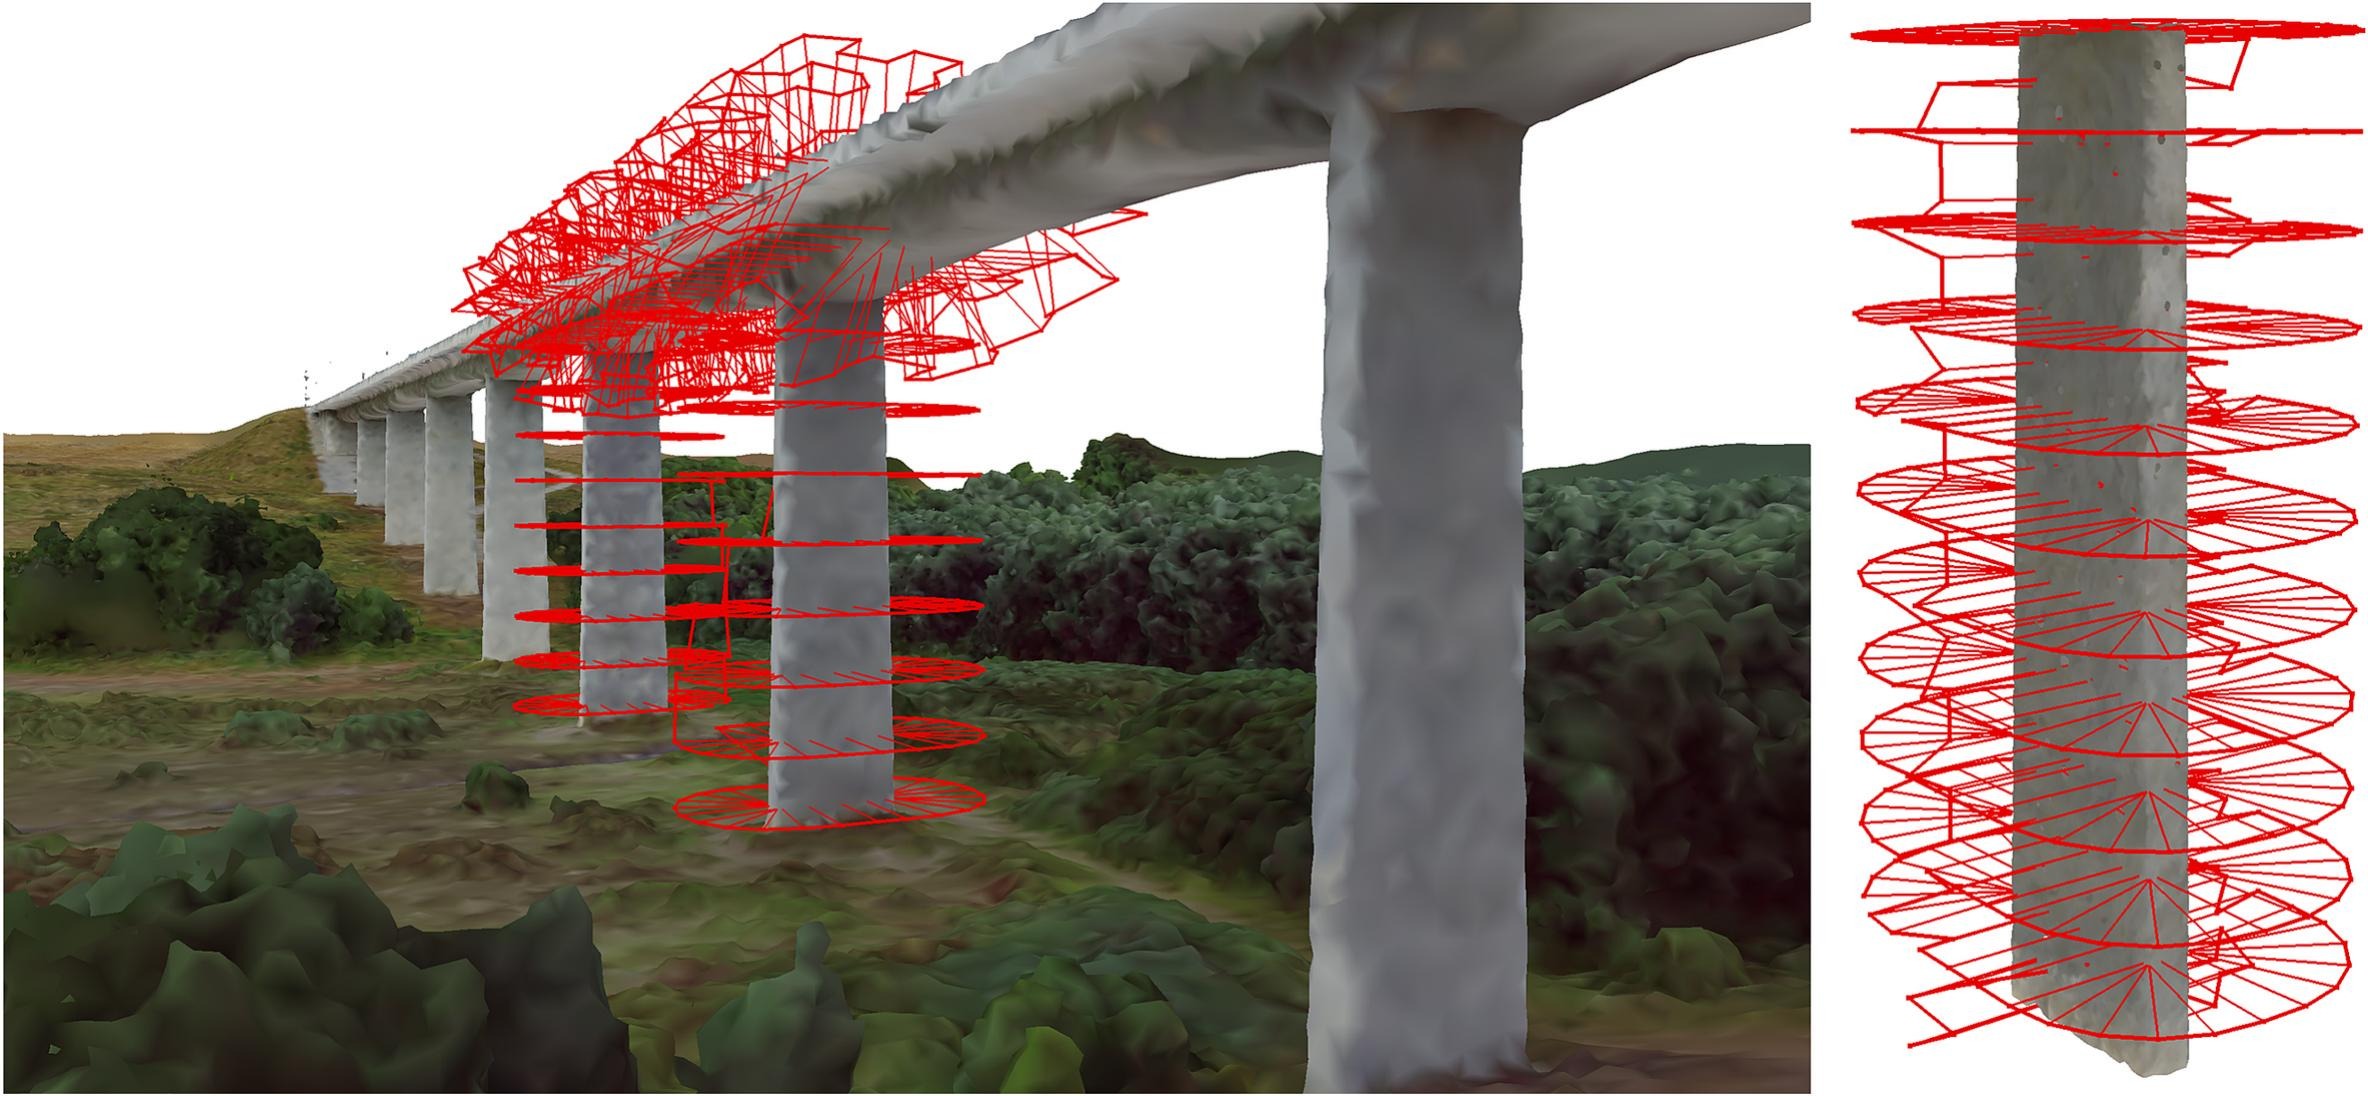
Với phát hiện hư hỏng bề mặt, nhóm tác giả tổng hợp các khuyến nghị thực hành đã được kiểm chứng nhiều lần trong tài liệu: dùng camera độ phân giải cao, đảm bảo đủ ánh sáng (một số nghiên cứu chủ động bay trước bình minh hoặc sau hoàng hôn để tránh ánh nắng trực tiếp gây sai lệch), chụp từ nhiều góc để giảm nhiễu khi nhận diện cạnh vết nứt, và bay càng gần cầu càng tốt để tăng độ phân giải ảnh cận cảnh — dù điều này đòi hỏi biện pháp an toàn bay bổ sung. Một số thuật toán hiện đã đủ nhẹ để chạy ngay trên UAV theo thời gian thực (ví dụ dựa trên kiến trúc YOLO), giúp UAV tự động hướng camera về khu vực nghi ngờ có hư hỏng thay vì phải truyền toàn bộ video về máy chủ mặt đất để xử lý — một điểm nghẽn thời gian thực quan trọng mà nhiều hệ thống vẫn gặp phải.
Điểm đáng chú ý nhất về nhánh OMA là hai cách tiếp cận hoàn toàn khác biệt. Cách thứ nhất — OMA tiếp xúc — biến UAV thành một gia tốc kế di động: UAV hạ cánh trực tiếp lên cầu và tắt động cơ để đo, hoặc bay lơ lửng áp sát mặt dưới cầu tận dụng “hiệu ứng trần” (ceiling effect — luồng khí từ cánh quạt tạo lực ổn định khi UAV ở gần bề mặt phía trên) để giữ tiếp xúc ổn định mà không cần tắt động cơ. Một nghiên cứu được dẫn trong bài cho thấy kết quả đo tần số dao động tự nhiên đầu tiên từ gia tốc kế gắn trên UAV trùng khớp với gia tốc kế cố định truyền thống ở mức 14,57 Hz — một minh chứng khả thi, dù nhóm tác giả cũng lưu ý các miếng tiếp xúc thử nghiệm chỉ dùng lại được tối đa hai lần và ảnh hưởng động lực học của chính khung UAV lên tín hiệu đo vẫn là vùng cần nghiên cứu thêm. Cách thứ hai — OMA dựa trên thị giác — dùng camera UAV theo dõi chuyển vị của cầu qua từng khung hình để suy ra tần số và hình dạng dao động, nhưng đến nay phần lớn nghiên cứu vẫn dừng ở mô hình phòng thí nghiệm hoặc cầu đi bộ nhịp nhỏ; theo nhóm tác giả, chưa có thử nghiệm thực địa nào công bố cho cầu bê tông cốt thép nhịp trung bình — một khoảng trống nghiên cứu rõ ràng.
Con số so sánh đáng chú ý nhất trong bài
Một nghiên cứu được trích dẫn trong bài tổng quan (Perez Jimeno và cộng sự) so sánh trực tiếp kiểm tra cầu truyền thống với kiểm tra bằng UAV trên cùng một công trình: cách làm truyền thống cần khoảng 240 phút hiện trường cộng ba ngày xử lý văn phòng, chỉ tiếp cận được khoảng 80% cấu kiện cầu; trong khi kiểm tra bằng UAV rút thời gian hiện trường xuống còn khoảng 60 phút, dù thời gian xử lý văn phòng tăng nhẹ lên bốn ngày do khối lượng ảnh và dữ liệu ba chiều cần xử lý, nhưng bù lại tiếp cận được 100% cấu kiện của cầu. Đây là một minh họa cụ thể cho việc UAV không nhất thiết làm ngành kiểm tra cầu nhanh hơn ở mọi khâu, mà thay đổi việc phân bổ thời gian: giảm mạnh rủi ro và thời gian hiện trường, đổi lấy tăng khối lượng xử lý dữ liệu phía sau — một đánh đổi mà các đơn vị tư vấn cần tính đến khi lập kế hoạch nhân sự và chi phí.
Hạ tầng liên lạc: nút thắt ít được nhắc tới
Phần đóng góp riêng của bài tổng quan này so với các bài trước đó là phân tích sâu về công nghệ liên lạc cho “Internet của UAV” (Internet of Drones – IoD) — hạ tầng cần thiết khi vận hành một đàn UAV phối hợp kiểm tra nhiều cầu cùng lúc. Bài viết so sánh bảy công nghệ liên lạc theo tốc độ truyền và phạm vi: từ Wi-Fi (tốc độ cao nhưng dễ nhiễu vì dùng băng tần không cấp phép), mmWave (băng thông rất lớn nhưng cần đường truyền thẳng, dễ bị chặn bởi vật cản), mạng di động 4G/5G (phạm vi hàng km, phù hợp giám sát ngoài tầm nhìn), cho tới các công nghệ tiết kiệm năng lượng như Zigbee, Bluetooth chỉ phù hợp phạm vi ngắn. Với các ứng dụng cần dữ liệu video chất lượng cao truyền về theo thời gian thực trên phạm vi rộng — như kiểm tra mạng lưới cầu phân tán — nhóm tác giả cho rằng tích hợp UAV với mạng di động thế hệ mới (5G và sau 5G) là hướng khả thi nhất hiện nay, dù vẫn phải giải quyết các vấn đề nhiễu đa đường và suy hao tín hiệu đặc trưng của môi trường đô thị hoặc gầm cầu.
Vì sao đáng chú ý với người theo dõi UAV Việt Nam
Với hạ tầng giao thông Việt Nam có số lượng cầu lớn và nhiều công trình đã qua vài thập niên sử dụng, giá trị của bài tổng quan này nằm ở việc cung cấp một bản đồ đầy đủ về mức độ trưởng thành công nghệ: phát hiện hư hỏng bề mặt bằng UAV đã đủ chín để triển khai thực tế ngay, với chi phí thiết bị thấp và quy trình được chuẩn hóa khá rõ (thời gian bay, khoảng cách camera, tỷ lệ chồng lấn ảnh); trong khi phân tích dao động bằng UAV — dù hứa hẹn thay thế được một phần hệ thống SHM cố định đắt tiền — vẫn đang ở giai đoạn nghiên cứu, cần thêm thời gian trước khi áp dụng cho cầu bê tông cốt thép nhịp lớn như phổ biến ở Việt Nam. Với các đơn vị quản lý hạ tầng đang cân nhắc đầu tư UAV cho bảo trì cầu, đây là căn cứ để phân bổ ưu tiên hợp lý: bắt đầu từ phát hiện hư hỏng bề mặt cho toàn mạng lưới cầu, trong khi theo dõi sát các nghiên cứu OMA như một hướng đầu tư dài hạn hơn, thay vì kỳ vọng một giải pháp UAV làm được tất cả ngay từ đầu.
Nguồn: Panigati, T.; Zini, M.; Striccoli, D.; Giordano, P.F.; Tonelli, D.; Limongelli, M.P.; Zonta, D. “Drone-based bridge inspections: Current practices and future directions.” Automation in Construction, Vol. 173, 2025, Article 106101. DOI: 10.1016/j.autcon.2025.106101.