UAV chữa cháy nhà cao tầng: mô hình lập kế hoạch nhiệm vụ hai giai đoạn
Cháy nhà cao tầng là một trong những kịch bản khó xử lý nhất của lực lượng cứu hỏa đô thị. Xe thang, vòi rồng mặt đất hay các thiết bị chữa cháy truyền thống đều bị giới hạn bởi chiều cao công trình, mật độ giao thông và không gian tập kết chật hẹp, trong khi đám cháy có thể lan nhanh hơn tốc độ triển khai lực lượng.
Một nghiên cứu vừa công bố trên tạp chí Fire (MDPI) của nhóm tác giả Jiangao Zhang, Jing Yang, Pei Zhu, Zhi Sun và Quan Shao (Đại học Hàng không Vũ trụ Nam Kinh, Trung Quốc) đề xuất một hướng tiếp cận đáng chú ý: dùng đội hình UAV tải trọng lớn, xuất phát từ nhiều trạm cứu hỏa phân tán, để chữa cháy nhà cao tầng theo một mô hình lập kế hoạch nhiệm vụ hai giai đoạn.
Vì sao là UAV, và vì sao cần “nhiều trạm”
UAV chữa cháy hiện được chia làm hai loại: có dây (gắn trên xe cứu hỏa, thời gian hoạt động dài nhưng bị kẹt bởi giao thông và bãi đỗ) và không dây (tải trọng nặng, có thể cất cánh trực tiếp từ trạm để tiếp cận điểm cháy, không phụ thuộc đường bộ). Trong môi trường đô thị mật độ cao – nơi đường sá, mặt bằng tập kết và khả năng tiếp cận mặt đứng công trình đều bị hạn chế – nhóm UAV không dây có lợi thế rõ rệt cho giai đoạn chữa cháy ban đầu.
Nhưng một UAV đơn lẻ có tải trọng và khả năng dập lửa giới hạn. Với một đám cháy nhà cao tầng thực sự, câu hỏi không còn là “một UAV bay thế nào” mà là “làm sao điều phối nhiều UAV, từ nhiều trạm khác nhau, đến cùng một điểm cháy, theo đúng trình tự và đúng thời điểm”. Đây chính là bài toán trọng tâm mà nhóm nghiên cứu muốn giải quyết: chuyển nhu cầu chữa cháy trong không gian vật lý thành một bài toán lập kế hoạch nhiệm vụ đa UAV có cơ sở khoa học.
Cấu trúc hai giai đoạn: tách đường bay khỏi lịch trình
Điểm mấu chốt về phương pháp luận của bài báo là tách bài toán lớn thành hai bài toán con độc lập, thay vì giải đồng thời (vốn tốn kém tính toán và khó đáp ứng yêu cầu phản ứng nhanh của tình huống khẩn cấp).
Giai đoạn một – quy hoạch đường bay: với mỗi trạm cứu hỏa, nhóm tác giả dùng một thuật toán tối ưu hóa bầy đàn (PSO) đã được cải tiến để tìm đường bay tối ưu về thời gian, đồng thời thỏa mãn hai ràng buộc: né vật cản (các tòa nhà cao tầng được mô hình hóa thành vòng tròn kiểm soát, có thêm biên an toàn 20 m để bù sai số định vị và nhiễu động khí) và chịu tác động của gió (gió môi trường làm thay đổi tốc độ mặt đất, góc bay và do đó là thời gian bay thực tế). Vì mỗi trạm nằm ở vị trí khác nhau so với vật cản và hướng gió, thời gian bay tối ưu của từng UAV là khác nhau – đây là dữ liệu đầu vào cho giai đoạn hai.
Giai đoạn hai – lập lịch điều phối: dựa trên thời gian bay thực tế vừa tính được, bài toán điều phối đa UAV được mô hình hóa thành một chương trình tuyến tính hỗn hợp số nguyên (MILP), nhằm xác định UAV nào được điều động và thời điểm chính xác để từng UAV thả đạn dập lửa, sao cho tổng thời gian hoàn thành nhiệm vụ là ngắn nhất.
Cách chia này giúp mô hình vừa giữ được độ chính xác không gian (đường bay thực, có né vật cản và gió) vừa giữ được khả năng giải nhanh ở quy mô lớn – điều mà các phương pháp “giải đồng thời” trước đây thường đánh đổi lấy độ phức tạp tính toán cao.
Vòng tròn phủ sóng đẳng thời: công cụ quy hoạch mạng lưới trạm
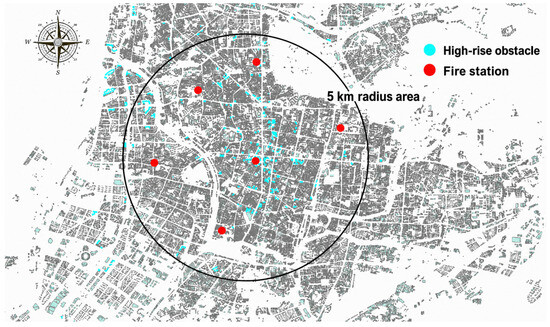
Một đóng góp khác của nghiên cứu là khái niệm “vòng tròn phủ sóng chữa cháy dựa trên đường đẳng thời” (isochrone-based firefighting coverage circle). Thay vì chỉ tối ưu cho một sự cố cụ thể, nhóm tác giả dùng công cụ này để đánh giá mức độ bao phủ không gian của mạng lưới trạm hiện có, từ đó xác định vị trí tối ưu cho trạm cứu hỏa bổ sung. Đây là phần chuyển từ “lập kế hoạch nhiệm vụ” sang “quy hoạch hạ tầng” — một câu hỏi mà bất kỳ đô thị nào đang tính đến UAV cứu hỏa cũng sẽ phải trả lời: đặt bao nhiêu trạm, ở đâu, để đảm bảo thời gian phản ứng chấp nhận được cho toàn bộ các cụm nhà cao tầng.
Kết quả mô phỏng: gió quan trọng hơn ta tưởng
Kết quả kiểm chứng trên một khu vực đô thị thực tế (dữ liệu tòa nhà cao trên 27 m và sáu trạm cứu hỏa, xử lý bằng ArcGIS) cho thấy hai điểm đáng chú ý:
Về hình học, đường bay tối ưu khá ổn định giữa các điều kiện gió khác nhau — tức thuật toán né vật cản hoạt động nhất quán. Nhưng thời gian bay thực tế lại biến động mạnh theo gió, làm thay đổi thứ tự UAV đến điểm cháy. Trong điều kiện gió bất lợi, chênh lệch thời gian này có thể kéo dài tổng thời gian nhiệm vụ thêm hơn 28% — một con số đủ lớn để ảnh hưởng đến sống còn trong tình huống cháy thực tế.
Việc bổ sung trạm cứu hỏa một cách có tính toán (dựa trên vòng tròn phủ sóng đẳng thời) giúp tăng đáng kể độ dự phòng phản ứng cho các cụm nhà cao tầng lân cận, giảm khoảng 50% thời gian chữa cháy trong các kịch bản liền kề.
Nói cách khác: bài toán không chỉ là “UAV bay nhanh cỡ nào” mà còn là “mạng lưới trạm được bố trí hợp lý đến đâu” — hai yếu tố cộng hưởng với nhau.
Vì sao đáng chú ý với người theo dõi UAV Việt Nam
Nghiên cứu này đáng lưu ý ở ba điểm. Thứ nhất, nó là một trong số ít công trình học thuật đi sâu vào bài toán vận hành cụ thể – chữa cháy nhà cao tầng bằng đội hình UAV tải trọng lớn đa trạm – thay vì dừng ở mức trinh sát hoặc giám sát cháy rừng vốn đã được nghiên cứu nhiều hơn. Thứ hai, cách tiếp cận hai giai đoạn (tách quy hoạch đường bay khỏi lập lịch điều phối) là một mẫu hình phương pháp luận có thể tham khảo cho nhiều bài toán UAV đa tác vụ khác, không chỉ riêng chữa cháy. Thứ ba, và có lẽ thực tiễn nhất, khung phân tích vòng tròn phủ sóng đẳng thời cung cấp một công cụ định lượng cho câu hỏi quy hoạch hạ tầng: các đô thị Việt Nam đang phát triển nhanh về chiều cao, nếu tính đến UAV như một lớp phản ứng khẩn cấp bổ sung, thì mạng lưới trạm – dù là trạm cứu hỏa truyền thống tích hợp thêm UAV, hay trạm chuyên dụng – cần được đặt ở đâu để tối ưu độ bao phủ.
Tất nhiên, mô hình còn dừng ở giả định đơn giản hóa: mỗi trạm chỉ có một UAV, các UAV đồng nhất về hiệu năng, bỏ qua hao pin và biến động khí động do tải trọng thay đổi. Đây là những đánh đổi hợp lý để giữ mô hình MILP tuyến tính và có thể giải được ở quy mô thực tế, nhưng cũng là hướng mở cho các nghiên cứu tiếp theo – đặc biệt nếu muốn đưa vào các yếu tố như đội hình UAV không đồng nhất, hoặc tương tác giữa nhiều đám cháy đồng thời trong một cụm cao tầng.
Nguồn: Zhang, J.; Yang, J.; Zhu, P.; Sun, Z.; Shao, Q. “A Two-Stage Mission Planning Method for UAV-Based Fire Suppression in High-Rise Buildings.” Fire 2026, 9(8), 330. DOI: 10.3390/fire9080330.